
一、实验室概况
机器人实验室作为学院实验教学平台,承担机械电子工程、焊接技术与工程专业等专业的实验教学任务,开设《机器人技术应用》、《焊接自动化技术》《机器人编程操作与训练》等课程的实验教学,此外,还为本科生毕业设计和教师科研实践和科技活动提供实验场所。实验室总面积92平方米,拥有固定资产129.2万元,仪器设备台11(套)。
1.主要实验仪器:有四自由度直角坐标机械手、焊接机器人和码垛机器人等仪器。
2. 实验教学内容
序号 | 实验项目名称 | 实验类型 |
1 | 机器人认识实验 | 综合性 |
2 | 四自由度机器人点位运动、JOB运动 | 综合性 |
3 | 四自由度机器人PT和PTV运动 | 综合性 |
4 | 机器人编程操作 | 综合性 |
5 | 焊接机器人轨迹规划及编程 | 设计性 |
6 | 机器人拆装 | 综合性 |
7 | 工业机器人应用实例--码垛机器人演示 | 演示性 |
8 | 工业机器人传感系统 | 综合性 |
9 | 工业机器人传动系统 | 综合性 |
10 | 工业机器人驱动系统 | 综合性 |
11 | 工业机器人运动学 | 综合性 |
12 | 工业机器人静力计算及动力学分析 | 综合性 |
13 | 工业机器人机械系统设计 | 综合性 |
二.实验室硬件条件
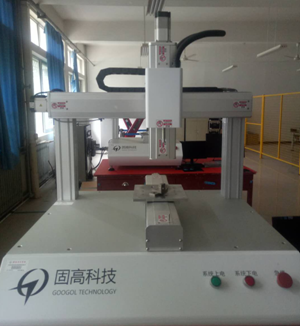
1. 四自由度直角坐标机械手
四自由度直角坐标机械手采用先进的可编程运动控制器的控制技术,以电机和执行单元为控制对象的一种控制装置,主要用于对机械传动装置的位置、速度进行实时的控制管理,使运动部件按照预期的轨迹和规定的运动参数完成各坐标轴的相应的动作。
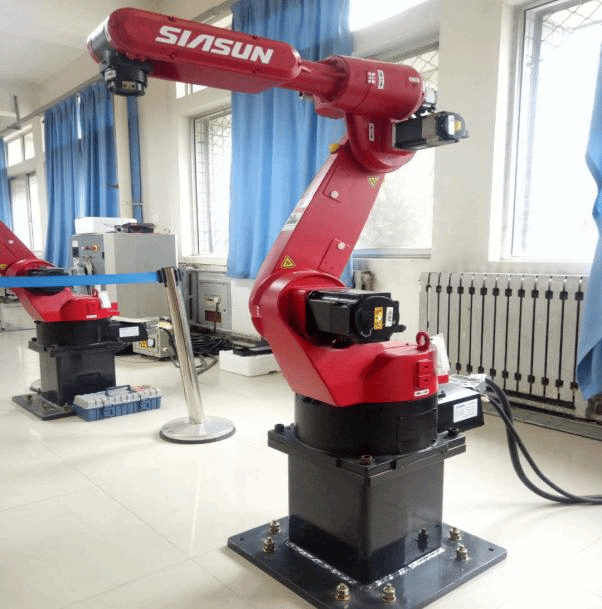
2.焊接机器人
焊接机器人可通过机器人本体、控制柜、编程示教盒等完成示教模式下程序的编程和执行模式下的运动方式及焊接轨迹设计及编程操作实验教学。
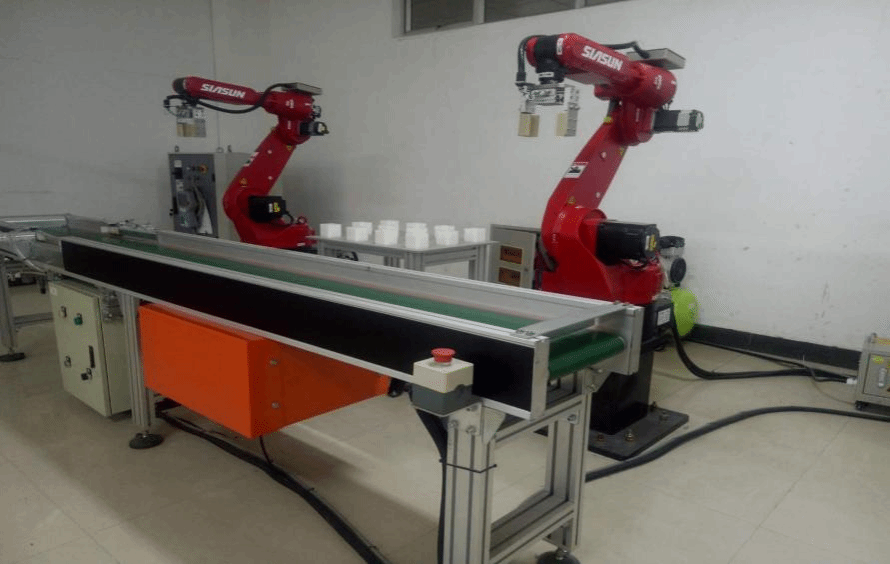
3.码垛机器人
码垛机器人可通过机器人本体、控制柜、编程示教盒等利用码垛指令进行方便快捷的操作,掌握码垛机器人系统机器人本体和外围设备的协同工作和码垛编程要求。
三.实验室功能
1.教学功能
主要完成工业机器人认识、四自由度直角坐标机械手点位、JOB、PT和PTV运动、六自由度机器人编程操作实验、焊接机器人轨迹设计及编程操作和码垛机器人演示实验等的实验教学和培训任务。
2.研究功能
本实验室面向师生开放使用,包括学生课程设计、毕业设计的综合性实验研究、学生科创及教师科研项目的创新实验研究。
四.人员配备
实验室拥有一支教学理念先进、教学经验丰富和富于改革创新的实验教学队伍和实验技术人员,以主干课程实验教学建设为主线,实施课程实验教学主讲教师负责制,实验室现有兼职实验人员1人,主讲教师4人(其中教授(博士)1人,副教授1人,讲师2人),形成了一支职称结构合理的勤奋敬业的实验教学队伍。